
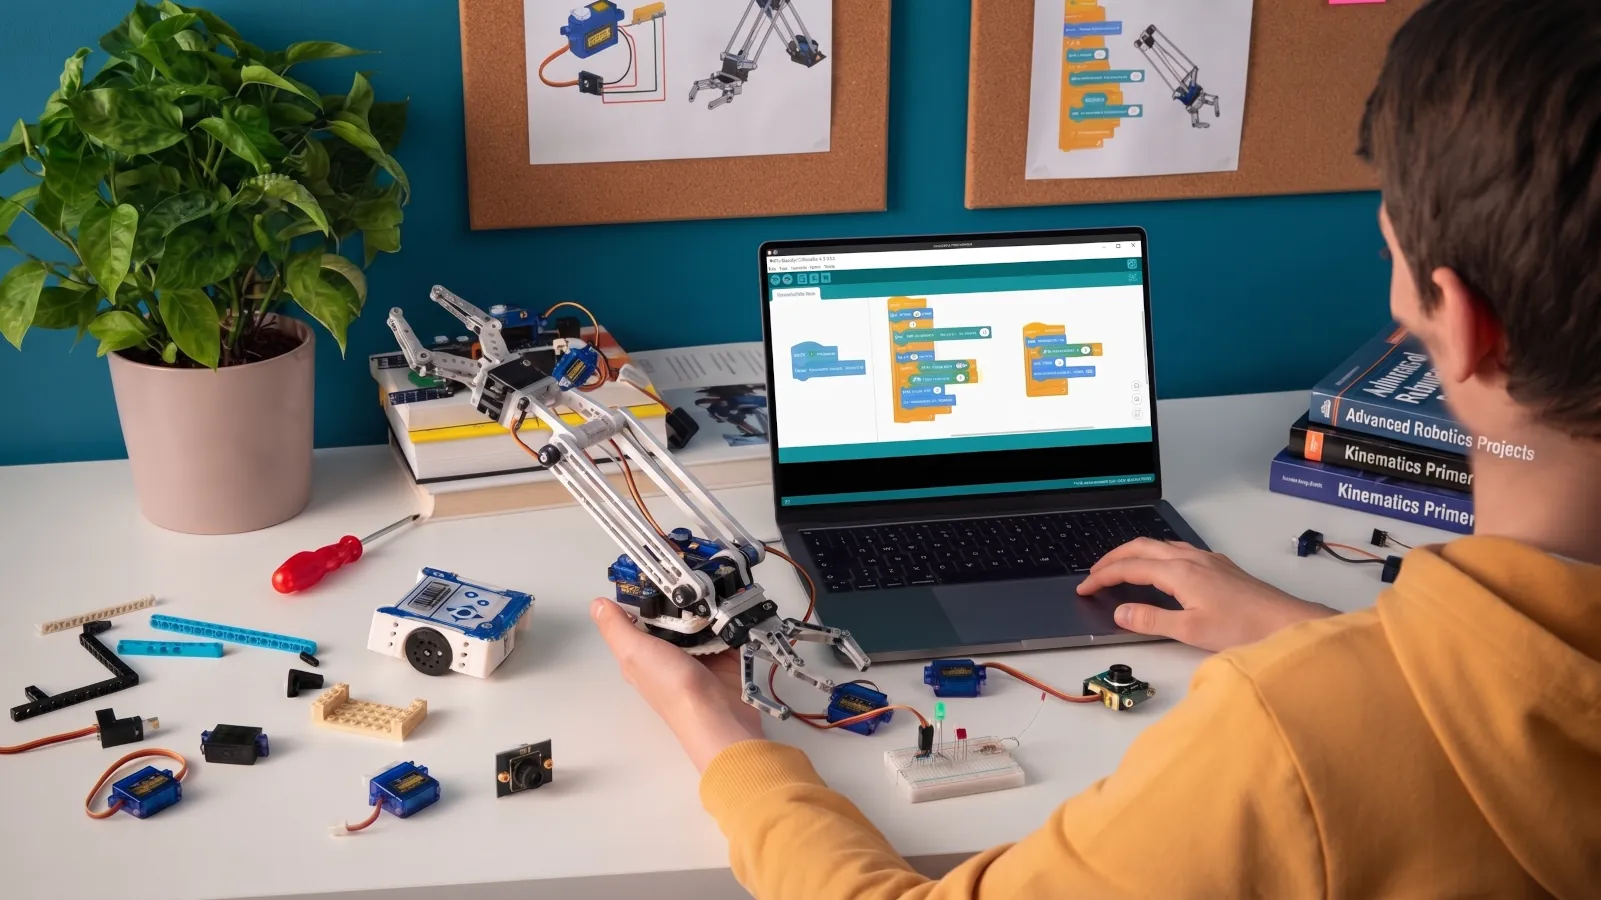
La robótica ya dejó de ser un coto de laboratorios con presupuesto, y la mayor demostración de ello es que en 2025, se descargaron 984 millones de paquetes de ROS, según el informe de métricas de Open Robotics. Lo que nos da un vistazo a lo que estas tres herramientas de software libre pueden permitirte hacer realidad: desde la simulación de un robot hasta la construcción física de los mismos sin pagar licencias.
Y para ello, no necesitas un taller carísimo, ni un robot de miles de euros para empezar. Con un ordenador modesto y ganas de trastear, puedes montar tu primer entorno, equivocarte sin romper nada y, cuando llegue el momento, dar el salto a una placa barata.
Así, las tres piezas que verás a continuación te permitirán ese camino. Puedes instalarlas hoy y modificarlas sin pedir permiso a nadie. Cada una cubre una fase distinta del aprendizaje y, juntas, trazan el camino que va desde la primera idea hasta el robot que se mueve sobre la mesa, y lo mejor, todo gratis y con una gran comunidad detrás.
¿Un buen momento para empezar en robotica?
Como ya adelantamos, el ecosistema abierto de robótica vive su mejor momento. El informe de métricas de ROS de 2025, publicado en febrero de 2026, cifra en 984 millones las descargas de paquetes durante ese año, un 85% más que en 2024, y ROS 2 concentra ya el 91,2% de todas ellas.
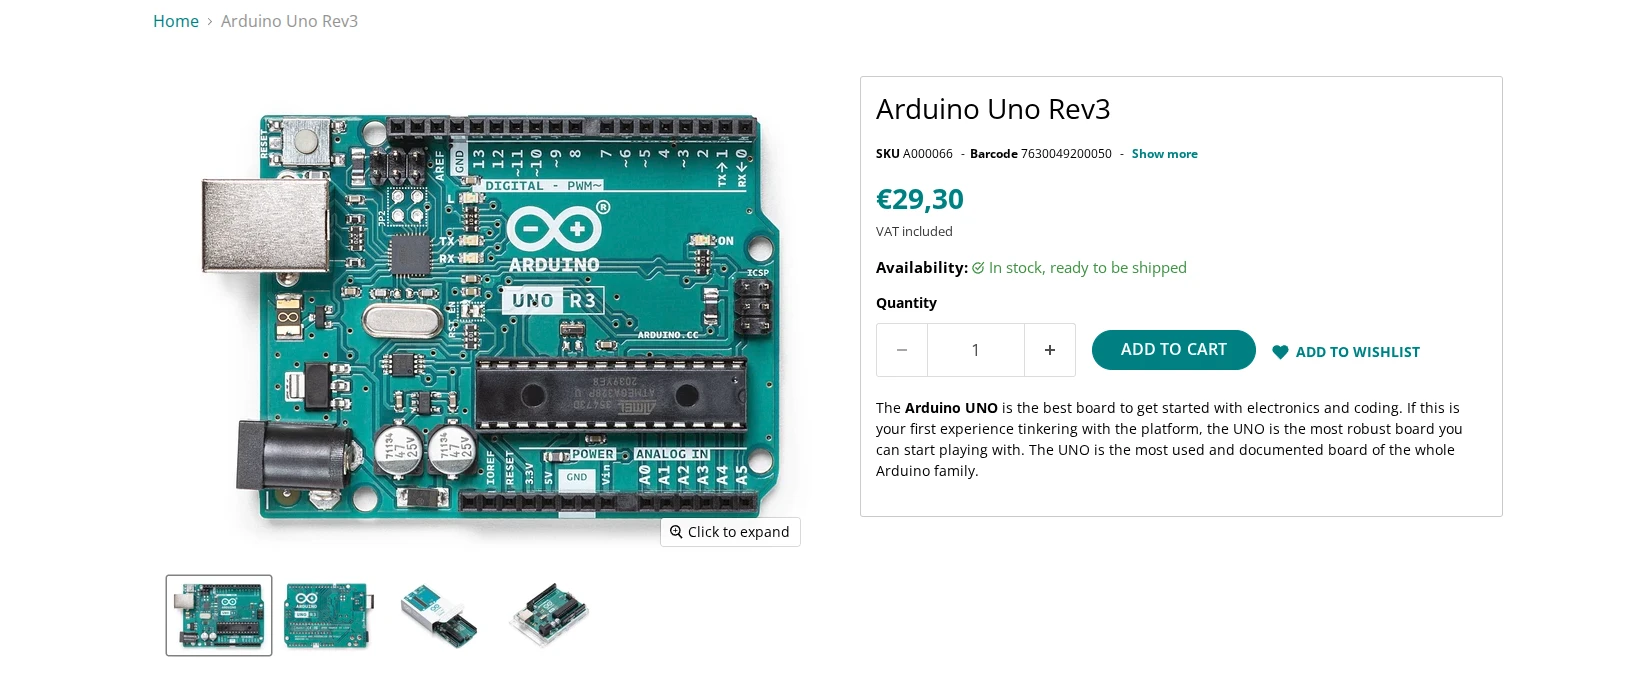
A eso se suma el precio del hardware. La Arduino Uno Rev3 se vende por 29,30 euros en la tienda oficial y es hardware abierto. Existen clones compatibles por la mitad de precio, y los sensores, motores y chasis se han convertido en productos de catálogo al alcance de cualquier bolsillo.
El interés tampoco responde a una moda pasajera. ROS 2 es el estándar que piden las empresas del sector, y aprenderlo abre puertas en logística, agricultura, drones y automatización industrial. Por ello, empezar por estas herramientas no es un atajo de aficionado, sino que es la misma vía que usa la industria para llevar un prototipo desde el papel hasta la nave.
Además, el movimiento de código abierto ha nivelado el terreno. Un estudiante en su habitación usa las mismas bibliotecas que un ingeniero en una planta de montaje, y los errores que comete quedan documentados para el siguiente. Esa transparencia acelera el aprendizaje mucho más que cualquier curso cerrado.
Gracias a esto, la barrera de entrada se mide hoy en horas de estudio y no en euros. Puedes dedicar una tarde a entender qué es un nodo, otra a lanzar tu primer mundo virtual y una tercera a encender un led. El progreso se nota rápido, y eso mantiene la motivación alta cuando aparecen los primeros errores.
ROS 2, el sistema nervioso que comparten casi todos los robots
Cuando un robot necesita mover un brazo, leer un sensor y frenar a la vez, hace falta que sus piezas se entiendan. ROS 2 es la capa que las conecta: divide el programa en nodos, procesos que intercambian datos mediante topics, servicios y acciones.
La versión que te interesa hoy es Lyrical Luth, publicada el 22 de mayo de 2026 y duodécima entrega de ROS 2. Es de soporte prolongado hasta mayo de 2031, así que tendrás tiempo de sobra para aprenderla sin que quede obsoleta a los pocos meses, como ocurre con las entregas intermedias.
5 programas de software libre que te simplifican la vida digital
Un ecosistema en expansión
El ecosistema que arrastra es difícil de igualar. En ROS Index hay registrados 8.675 paquetes repartidos en 3.081 repositorios, y el informe de 2025 contabiliza 34.614 paquetes disponibles a través de apt, la herramienta de instalación de Debian y Ubuntu. Casi cualquier sensor popular tiene ya un controlador escrito por alguien, lo que pone a disposición una gran cantidad de hardware.
Imagina los nodos como emisoras de radio. Cada una publica en una frecuencia concreta, los topics, y cualquiera puede sintonizarla sin pedir permiso. Ese diseño desacoplado permite cambiar una pieza del robot sin reescribir el resto, y es la razón de que el sistema escale bien.
Debajo de esa sencillez hay mecanismos pensados para producción. La calidad de servicio, o QoS, decide si un mensaje puede perderse o debe llegar siempre, algo crítico cuando un sensor alimenta un freno de emergencia. En un robot de juguete no lo notas; en uno industrial, sí.
Funcionamiento totalmente libre
Para funcionar bien conviene reservar Ubuntu 24.04 o 26.04 en una partición o máquina virtual. Instala ROS 2 desde los paquetes oficiales o con la imagen de Docker y tendrás el entorno listo en menos de una hora, sin sorpresas de compatibilidad con bibliotecas del sistema.
Tu primer contacto no requiere hardware. Abre una terminal y ejecuta ros2 run demo_nodes_cpp talker en una ventana y ros2 run demo_nodes_cpp listener en otra. Verás un nodo enviando mensajes y otro recibiéndolos, que es la esencia de toda la arquitectura.
Con esos cimientos, el siguiente paso es aprender las herramientas de diagnóstico. RViz visualiza en 3D lo que el robot percibe, ros2 topic inspecciona la comunicación en tiempo real y rosbag2 graba sesiones completas. Dominarlas marca la diferencia entre copiar ejemplos y entender lo que ocurre.
Conviene matizar que ROS 2 no es un sistema operativo pese al nombre, sino un conjunto de bibliotecas y convenciones. Tampoco es la única opción, también existe ROS 1, congelado desde hace años, y frameworks propietarios de fabricantes. Pero para empezar, ROS 2 es la apuesta con más recorrido y mejor documentación.
Gazebo, el taller donde equivocarse no cuesta dinero
Un robot real se rompe y una simulación no. Gazebo recrea en 3D el mundo físico con gravedad, colisiones, fricción, sensores y actuadores, así que puedes probar una maniobra mil veces antes de arriesgar el hardware. Su desarrollo empezó en 2002 en la Universidad del Sur de California.
La versión vigente se llama Jetty y llegó en septiembre de 2025 como entrega de soporte prolongado, según la tabla de versiones oficial. Está pensada para emparejarse con ROS 2 y funciona de forma nativa en Ubuntu. La próxima entrega importante se espera para marzo de 2027.
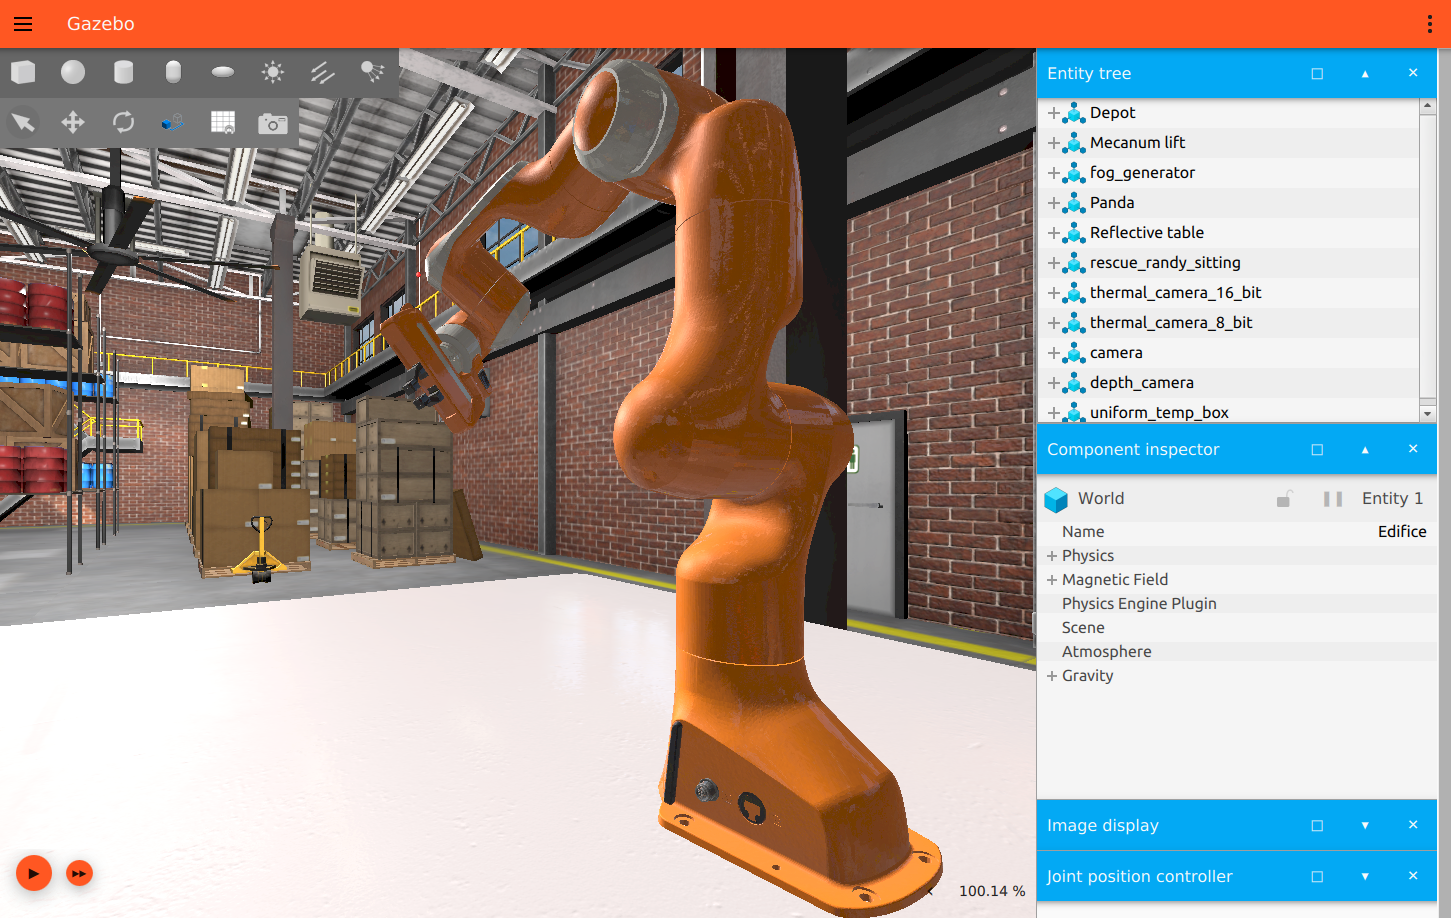
Dentro encontrarás mundos de ejemplo, robots ya montados y sensores virtuales que imitan un lidar, una cámara o un GPS. Puedes escribir un programa en ROS 2 que lea esos datos, decidir hacia dónde girar y comprobar el resultado al instante, con la misma API que usarías en el robot real.
Flatpak gana a Snap la guerra del escritorio Linux
Física y simulación cercana a la realidad
La física es lo que separa a Gazebo de una simple animación. El simulador calcula cómo responde cada articulación a un par motor, cómo rebotan los objetos y cuánto se degrada una señal con el ruido. Esa fidelidad permite entrenar algoritmos que luego se transfieren al hardware con ajustes razonables.
Probar en el simulador ahorra algo más que dinero. Un robot real necesita batería, espacio y una persona pendiente de él en cada prueba. En Gazebo puedes lanzar cien experimentos seguidos mientras tomas café, y comparar los resultados con calma. Ese volumen de ensayos es imposible con hardware.
Modelos listos para usar
El catálogo de modelos es otra ventaja. La biblioteca Fuel ofrece robots, edificios y objetos listos para arrastrar a tu mundo, desde un vehículo todoterreno hasta una casa entera. No necesitas diseñar nada desde cero para empezar a experimentar con la navegación.
Conviene distinguir la versión moderna de la antigua. Gazebo Classic quedó descontinuada en 2025, y la que se desarrolla ahora es una colección de bibliotecas más modular. Si sigues un tutorial muy antiguo, comprueba que no estás mezclando ambas generaciones.
Cuando el robot choca contra una pared o cae por una rampa, no pasa nada: reinicias el mundo y vuelves a empezar en segundos. Ese margen para equivocarse sin coste es, para un principiante, más valioso que cualquier manual teórico sobre dinámica.
Para dar el primer paso, instala Gazebo Jetty en Ubuntu 24.04 o superior con la guía oficial y abre el simulador con gz sim. Carga un mundo, añade un robot y observa cómo responde. Después conéctalo a ROS 2 con el puente ros_gz.
Arduino IDE 2, el puente hacia el hardware real
Llega un momento en que la pantalla se queda corta. Arduino IDE 2 es el entorno con el que programas microcontroladores, las placas que controlan motores, leen sensores y encienden luces. Su versión 2.3.10, publicada el 9 de junio de 2026, añade autocompletado y depurador en vivo.
El entorno es software libre bajo licencia AGPL y funciona en Windows, macOS y Linux, lo que te permite usarlo en el sistema que ya tengas instalado. La placa Uno Rev3 es hardware abierto, y sus planos están publicados para que cualquiera pueda fabricarla o modificarla sin depender del fabricante.
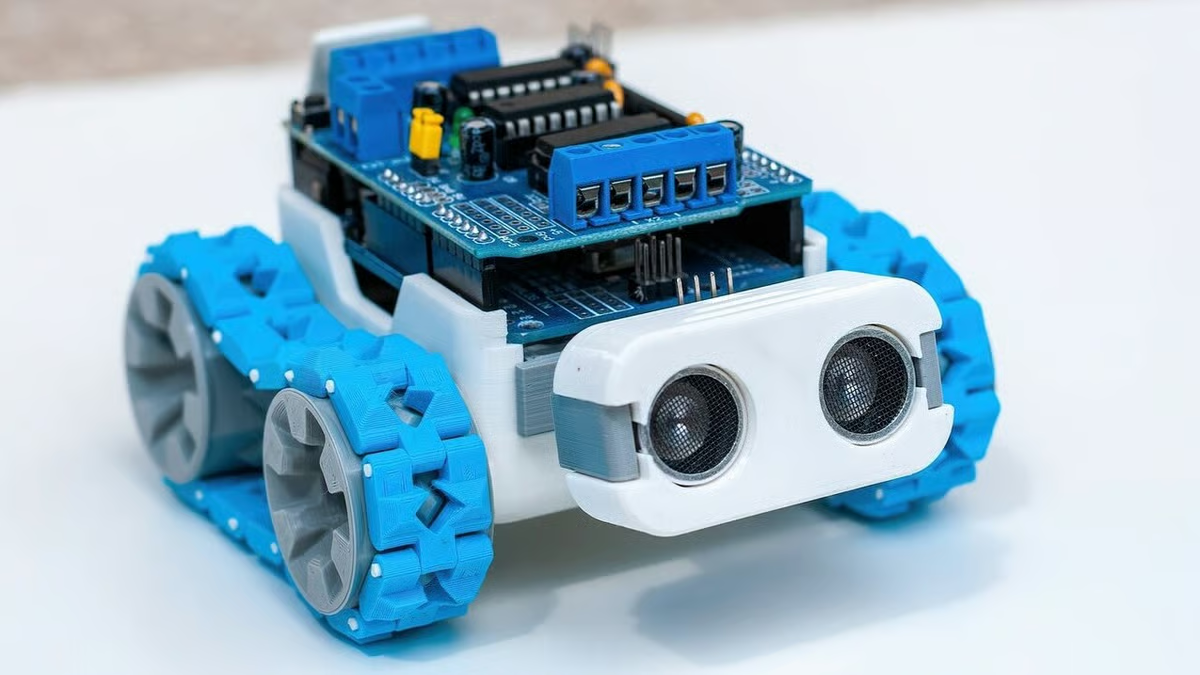
Por debajo del editor hay un cambio técnico importante. Esta versión está construida sobre Theia y Electron, y delega la compilación en arduino-cli, la herramienta de línea de comandos del proyecto. Esa arquitectura explica por qué el editor es más rápido y por qué la instalación ocupa tanto.
micro-ROS, una propuesta para la miniaturización
Lo interesante para quien viene de ROS 2 es micro-ROS, un proyecto que lleva esa misma arquitectura a los microcontroladores. Con su biblioteca para Arduino puedes publicar y suscribir temas de ROS 2 desde una placa, siempre que tenga recursos suficientes. Se distribuye con licencia Apache 2.0.
El gestor de librerías merece un párrafo aparte. Desde el propio entorno buscas el controlador de tu sensor, lo instalas con un clic y ves ejemplos listos para probar. Para un principiante, esa comodidad evita pelearse con ficheros y rutas antes de entender la electrónica.
Además, el primer programa de cualquier principiante sigue siendo el mismo desde hace años: hacer parpadear un led. Con eso compruebas que la placa está bien conectada y que el entorno compila. Después añades un sensor de distancia y publicas sus lecturas en un topic.
Pero si el proyecto crece, conviene mirar PlatformIO, un entorno integrado en editores como VS Code que gestiona dependencias y placas de forma más ordenada. Su versión 6.2.0 salió el 15 de septiembre de 2026 bajo licencia Apache 2.0 y admite Arduino y otros frameworks.
¿Cómo encajan las tres en una ruta de aprendizaje?
Las tres herramientas no compiten entre sí, se necesitan. La forma más eficaz de aprender es empezar por ROS 2 para entender la comunicación, pasar a Gazebo para practicar sin riesgo y terminar en Arduino cuando quieras tocar hardware de verdad.
| Fase | Herramienta | Qué haces con ella | Coste inicial |
|---|---|---|---|
| Comunicación | ROS 2 Lyrical Luth | Crear nodos y publicar datos | 0 € |
| Simulación | Gazebo Jetty | Probar el robot en un mundo virtual | 0 € |
| Hardware | Arduino IDE 2 y micro-ROS | Programar la placa física | Desde 29,30 € |
La ruta recomendada cabe en cuatro pasos. El primero es preparar el sistema, porque Ubuntu es el entorno donde menos sorpresas encontrarás. El segundo es instalar ROS 2 Lyrical y completar los tutoriales de nodos y topics antes de tocar nada más.
El tercer paso consiste en añadir Gazebo y reproducir un robot de ejemplo con sus sensores. Dedica tiempo a modificar mundos y a provocar fallos a propósito, porque ahí se aprende más que viendo una demostración perfecta. Ese hábito te ahorrará dinero en componentes.
Ir a por el hardware
El cuarto paso es comprar una placa, instalar Arduino IDE 2 y repetir con micro-ROS un publisher sencillo que ya conozcas de la simulación. Cada fase se apoya en la anterior: sin ROS 2 la simulación se queda en un vídeo bonito, y sin Arduino el conocimiento nunca llega a moverse.
Ese encadenamiento explica por qué conviene seguir este orden. Puedes saltarte pasos, pero cada atajo se paga luego con horas de depuración. La comunidad lo repite hasta la saciedad: primero simula, después construye, y no al revés.
Conviene medir el avance por hitos y no por tiempo. Un objetivo realista para la primera semana es ver el led parpadear; para el primer mes, mover un robot simulado; para el tercero, hacer que esquive un obstáculo en la realidad. Si te atascas, la comunidad responde.
Dos consejos que ahorran disgustos. Documenta cada paso en un cuaderno o repositorio, porque olvidarás cómo resolviste el problema anterior. Y no compres hardware hasta que la simulación te aburra, señal de que estás listo para el siguiente nivel.
Un robot propio ya no es cosa de presupuestos
Hace una década, montar un robot autónomo exigía un laboratorio, licencias caras y meses de trabajo. Hoy basta con un portátil, una conexión a internet y la paciencia de leer documentación. La barrera que queda no es económica, sino de tiempo: aprender estas herramientas lleva semanas.
El resto depende de ti. Empieza pequeño, simula mucho y no tengas miedo de romper cosas en el mundo virtual. Cuando el primer led parpadee con tu propio código y el robot esquive obstáculos, comprobarás que la distancia entre una idea y algo que se mueve es muy corta.
La robótica abierta no promete resultados inmediatos, pero sí un camino claro. Las tres herramientas que has visto están mantenidas por comunidades activas y se actualizan cada año. Eso significa que lo que aprendas hoy seguirá sirviéndote cuando cambie la versión.
Las 5 distribuciones Linux perfectas para dar tus primeros pasos